Paletleme Hattı Otomasyonu
Hat sonunda elle yapılan paletleme işi robot hücresine taşındı. Kutu besleme, palet konumlandırma ve streçleme adımları tek kontrol sistemi altında birbirine bağlanarak kesintisiz çalışan bir hat sonu kuruldu.
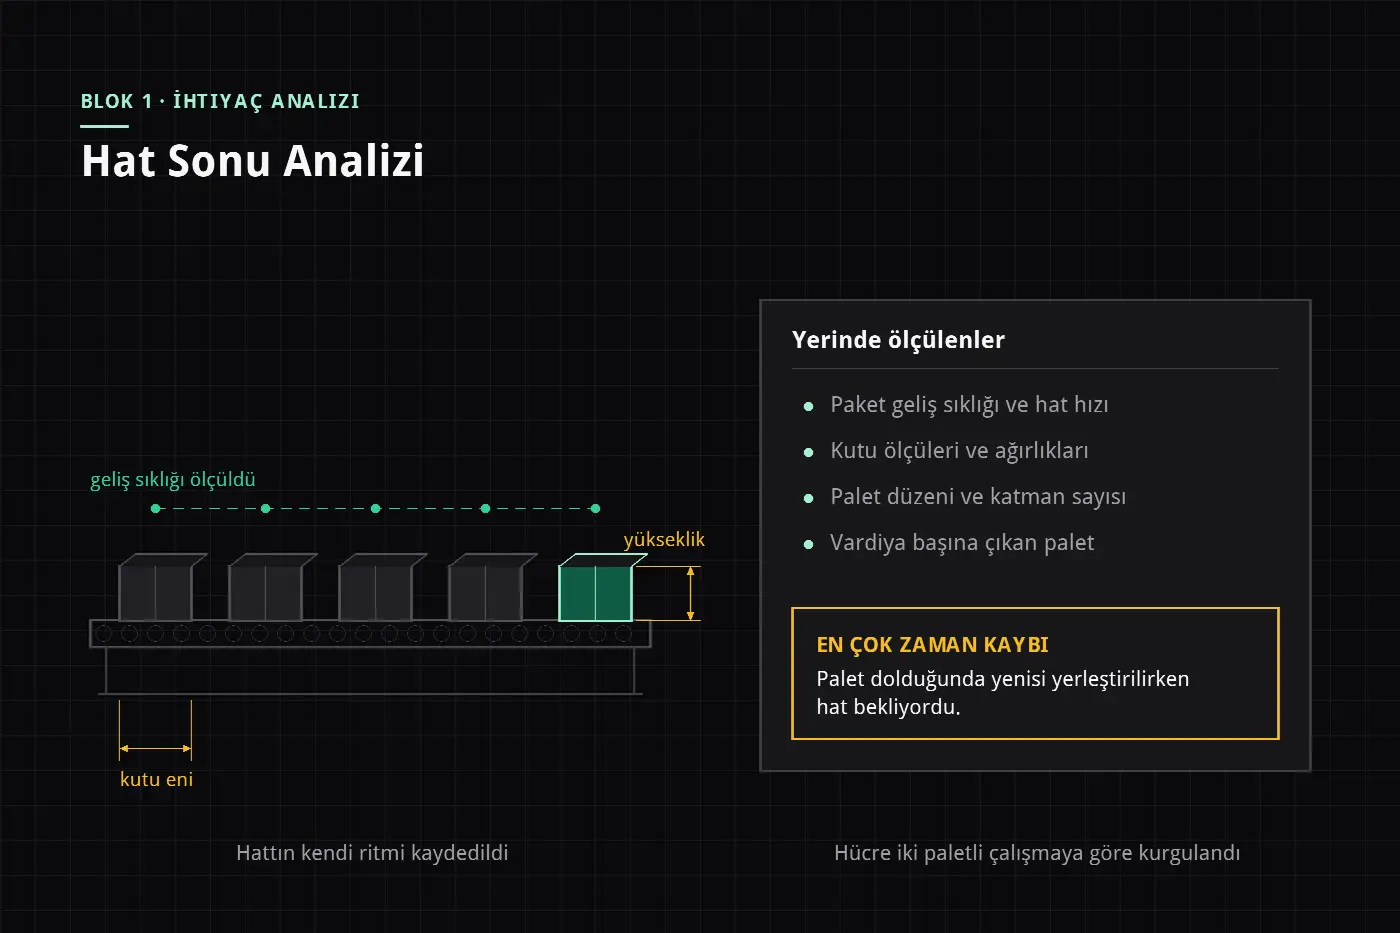
Hat Sonu Analizi
Çalışmaya hattın kendi ritmini ölçerek başlandı: paketlerin geliş sıklığı, kutu ölçüleri ve ağırlıkları, palet düzeni ve vardiya başına çıkan palet sayısı yerinde kaydedildi. Elle paletlemede en çok zaman kaybedilen nokta paletin dolması ile yenisinin yerleştirilmesi arasındaki bekleme olarak belirlendi. Hücre tasarımı bu bekleme ortadan kalkacak şekilde, iki paletli çalışmaya göre kurgulandı.
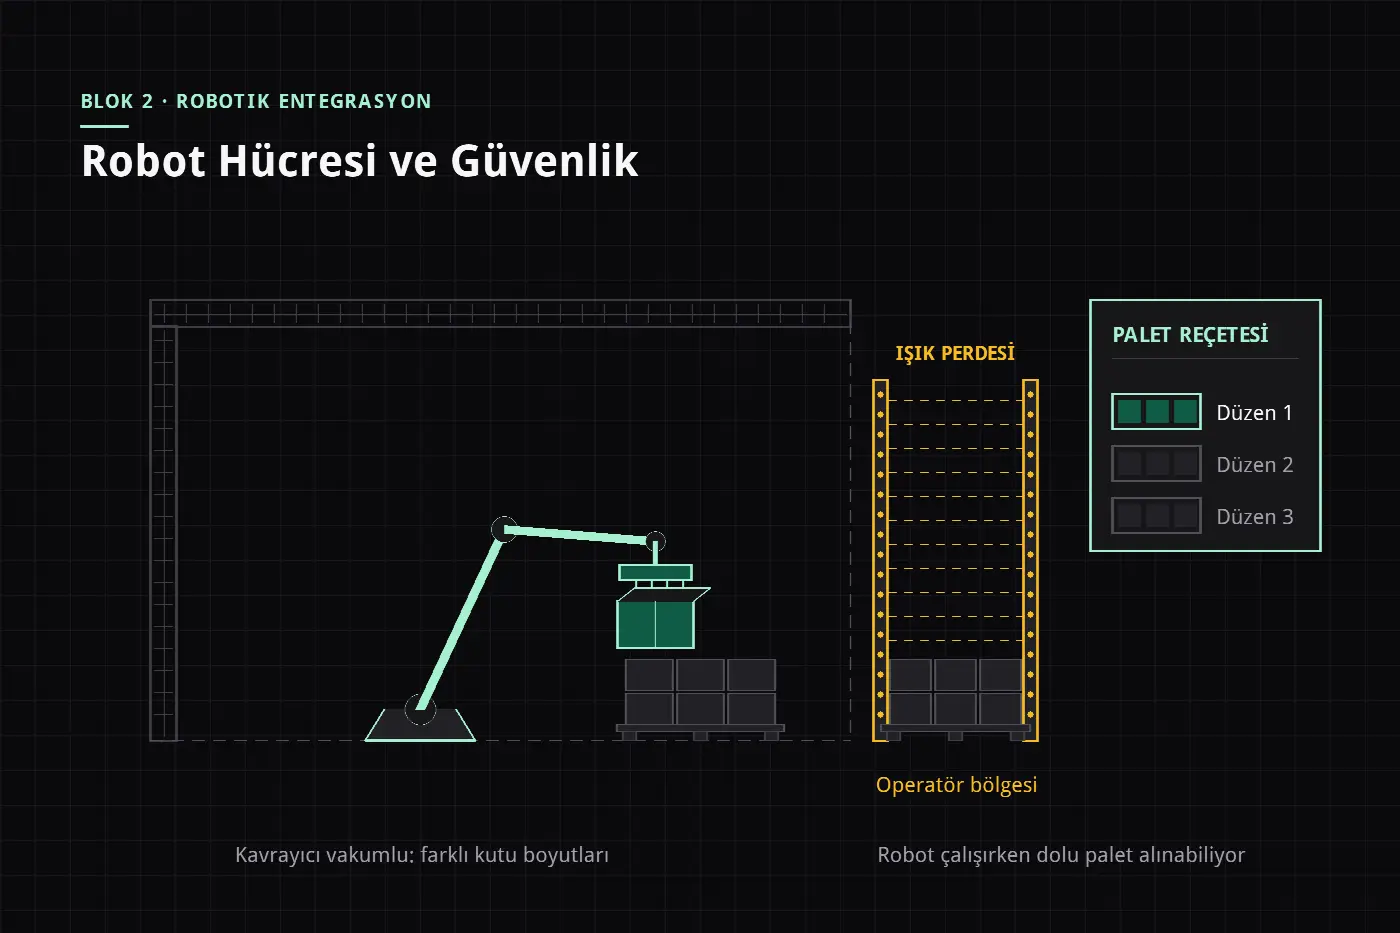
Robot Hücresi ve Güvenlik
Robot, kutu ağırlığı ve en uzak palet köşesine erişim mesafesi dikkate alınarak seçildi. Kavrayıcı, farklı kutu boyutlarının aynı düzenekle taşınabilmesi için vakumlu tasarlandı. Hücre çevresi güvenlik bariyeriyle kapatıldı; operatörün dolu paleti alacağı bölge ışık perdesiyle ayrıldı, böylece robot çalışırken o tarafa güvenle girilebiliyor. Palet düzeni, ürün boyutuna göre reçete olarak tanımlandı ve operatör ekranından seçilebilir hâle getirildi.
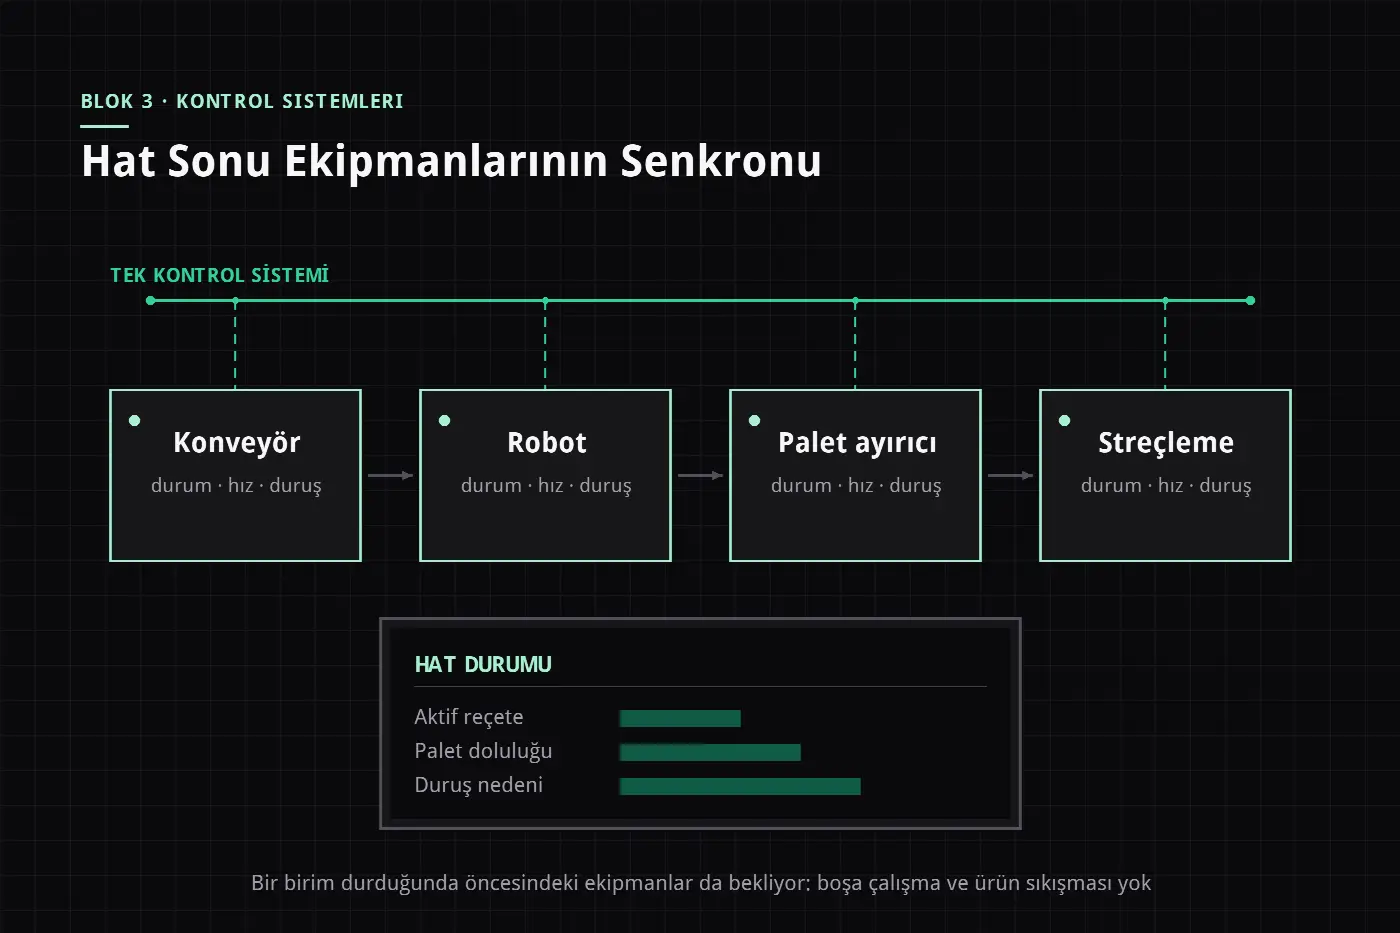
Hat Sonu Ekipmanlarının Senkronu
Konveyör, robot, palet ayırıcı ve streçleme makinesi tek bir kontrol sistemi altında birleştirildi. Her ekipmanın kendi başına çalıştığı düzende bir birimin durması diğerlerini boşa çalıştırıyordu; senkron çalışmada duran birim, öncesindeki ekipmanları da bekletiyor ve gereksiz enerji tüketimi ile ürün sıkışması önleniyor. Operatör ekranında palet doluluk durumu, aktif reçete ve duruş nedenleri tek sayfada görünüyor.